Paletizador robotizado vs. convencional
Como escolher a solução certa
Robot ou paletizador convencional? Esta é uma pergunta que costuma aparecer demasiado cedo. Antes desta questão, há respostas muito importantes para tomar a decisão, como quantos produtos chegam à paletização, a que cadência, em quantos formatos, com que padrões de palete e através de quantas linhas.
Um robot pode ser a melhor solução para uma fábrica com elevada variedade e várias linhas a convergir no mesmo fim. Um paletizador convencional pode ser mais adequado num processo muito estável, com produto homogéneo e elevada cadência. Também existem situações em que nenhuma destas descrições encaixa por completo e a resposta passa por uma arquitetura híbrida.
A decisão não se resume, portanto, a saber qual das tecnologias é melhor. Consiste em perceber qual delas resolve melhor o processo real e em avaliar a célula completa, o que inclui alimentação, garra, paletes, intercalares, descarga, segurança e interfaces com o restante fim de linha.
O que distingue um paletizador robotizado de um convencional?
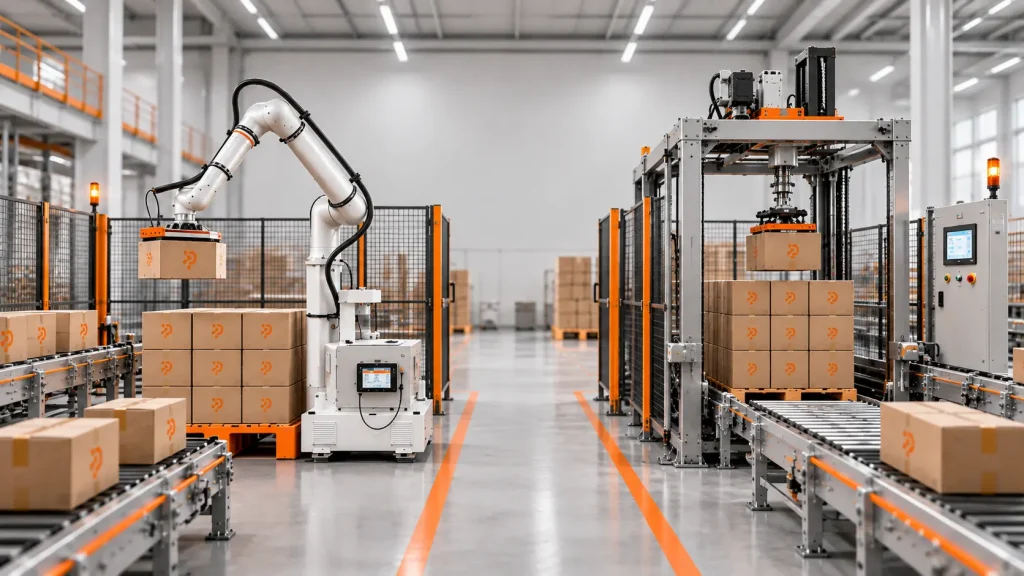
Na paletização robotizada, um robot industrial equipado com garra ou ventosas recolhe caixas, sacos, tabuleiros, baldes ou outros produtos e posiciona-os na palete de acordo com um padrão programado. O mesmo equipamento pode executar diferentes receitas e, de acordo com o alcance, com a ferramenta e com a configuração da célula, consegue servir vários pontos de alimentação ou de paletização.
Existem robots dedicados a esta aplicação com envelopes de trabalho que permitem servir várias entradas e posições de palete. Essa capacidade, porém, depende sempre do alcance, do payload, do tempo de ciclo, da ferramenta e do desenho da instalação, não apenas do modelo de robot escolhido.
Um paletizador convencional, normalmente baseado na formação de filas ou camadas, transferências mecânicas, mesas de elevação e mecanismos de posicionamento, aborda o problema de outra forma. Em vez de um braço executar os movimentos necessários, o próprio sistema organiza o produto, forma a camada e transfere-a para a palete.
Esta arquitetura pode ser especialmente interessante quando o produto e o padrão são muito repetitivos e é necessária uma capacidade elevada. Em comparação, as soluções robotizadas tendem a favorecer variedade e mudança, enquanto os sistemas convencionais de formação de camada continuam a ser candidatos fortes para produção uniforme a alta velocidade.
Esta distinção é apenas um primeiro filtro. Uma linha não trabalha com “flexibilidade” ou “alta velocidade” em abstrato, trabalha com produtos, pesos, padrões e cadências concretos.
A cadência deve ser calculada para a célula completa
Imagine uma linha que entrega 20 caixas por minuto. Pode parecer suficiente procurar um robot cuja ficha técnica demonstre capacidade para realizar os movimentos necessários nesse intervalo, mas essa conta ignora uma parte importante do ciclo.
A depender da instalação, a célula pode ter de orientar o produto, formar grupos, alternar entre duas alimentações, colocar um intercalar, aguardar uma nova palete ou libertar uma palete completa. Também pode executar movimentos adicionais para construir determinado padrão. O tempo relevante não é, por isso, o de uma deslocação isolada do braço, mas o ciclo completo exigido pelo produto e pelo padrão de paletização.
A ferramenta altera igualmente a capacidade. Uma garra capaz de recolher duas ou quatro caixas em simultâneo pode mudar por completo o desempenho da célula. O mesmo acontece quando é possível manipular uma camada completa em vez de unidades individuais. No dimensionamento entram ainda payload, alcance, ritmo de trabalho, trajetória, peso da própria garra e espaço disponível.
Num processo muito rápido, com uma única caixa praticamente inalterada, uma arquitetura convencional capaz de formar filas e camadas em fluxo contínuo pode ser mais adequada. Isto não significa que um sistema convencional seja sempre mais rápido. Significa que, quando a velocidade domina a decisão e a variabilidade é baixa, essa alternativa deve ser estudada antes de se assumir que o robot é a escolha natural.
A flexibilidade pertence à célula, não apenas ao robot
Nas produções com mais variedade de formatos é onde a paletização robotizada mostra todo o seu potencial. Diferentes dimensões de caixa, vários padrões, mais do que um tipo de palete, alturas distintas e mudanças frequentes de SKU podem ser geridos através de receitas, desde que o restante sistema consiga trabalhar dentro dessa janela de formatos.
Esse último ponto é decisivo. Ter um robot flexível não torna automaticamente a célula flexível. Se a garra só consegue manipular uma determinada família de caixas, será ela a definir parte do limite. Se as guias do transportador exigirem ajustes manuais demorados, a mudança continuará a ter esse custo. Da mesma forma, um novo padrão que obrigue à colocação de intercalares exigirá uma alteração física se a célula não tiver forma de os armazenar, alimentar e manipular.
O robot pode aceitar uma nova receita em software e, ainda assim, o processo não estar preparado para a executar. Por essa razão, a flexibilidade deve ser especificada para a célula completa.
Também é importante separar flexibilidade provável de flexibilidade imaginada. Tentar preparar uma célula para qualquer produto futuro pode aumentar o custo e a complexidade sem retorno. A especificação deve cobrir os formatos atuais e as evoluções que tenham uma probabilidade razoável de acontecer durante a vida da solução.
A decisão pode estar na garra ou ventosa
O braço do robot é o que chama mais a atenção, mas é a garra ou ventosa que estabelece o contacto com o produto e condiciona uma parte substancial do processo. Caixas de cartão podem permitir vácuo, preensão lateral ou uma combinação das duas soluções. Sacos deformáveis comportam-se de forma diferente. Baldes, jerricãs e recipientes cilíndricos podem exigir sistemas específicos.
Algumas aplicações precisam ainda de manipular paletes vazias e intercalares. Uma mesma célula pode recorrer a uma ferramenta multifunções ou a sistemas de preensão distintos para cada operação. Em soluções estudadas pela Pack4, esta análise já envolveu ferramentas diferentes para jerricãs e baldes, caixas e fardos, bem como a recolha de paletes e a colocação de folhas entre camadas.
Uma garra mais complexa pode reduzir a necessidade de equipamentos periféricos, mas acrescenta peso, dimensão, manutenção e exigências de controlo. Uma ferramenta muito específica pode executar muito bem uma operação e limitar futuras mudanças, já uma ferramenta excessivamente universal pode introduzir complexidade que o processo nunca irá aproveitar.
A seleção deve partir do que é necessário agora, das condições do produto e dos formatos com probabilidade real de surgir. Peso e dimensões não bastam, fatores como rigidez da embalagem, porosidade, estabilidade, resistência à compressão, qualidade da selagem e variações do produto também podem determinar se a preensão é fiável.
A decisão não se resume, portanto, a saber qual das tecnologias é melhor. Consiste em perceber qual delas resolve melhor o processo real e em avaliar a célula completa, o que inclui alimentação, garra, paletes, intercalares, descarga, segurança e interfaces com o restante fim de linha.
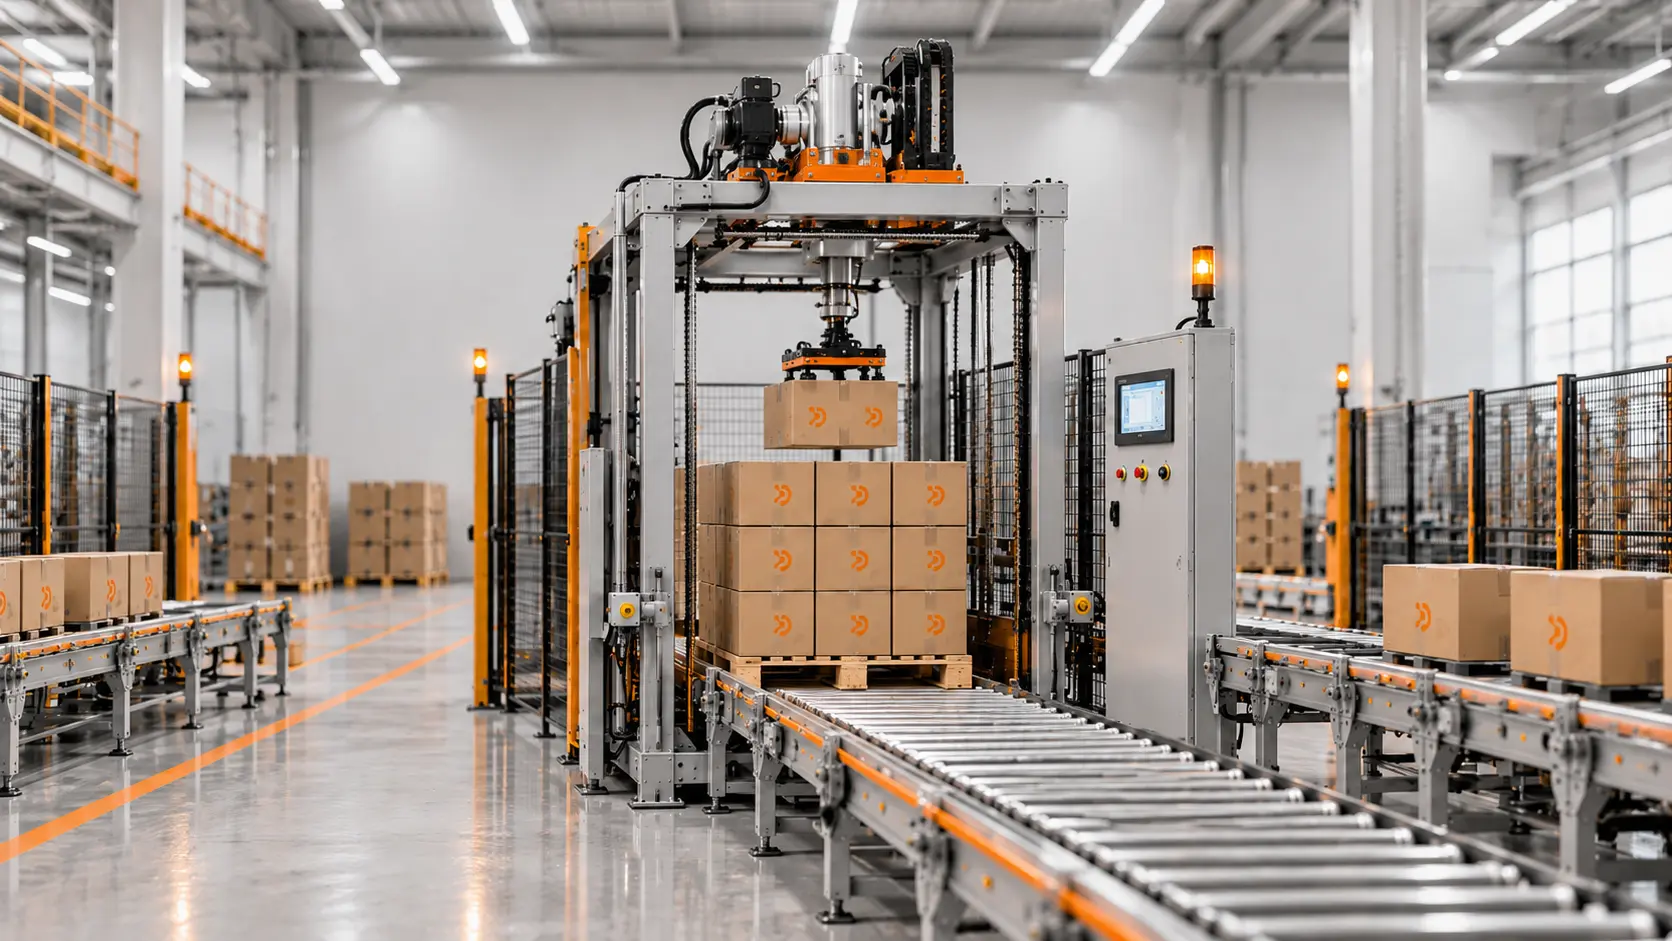
Paletizador convencional industrial
Servir várias linhas pode justificar o robot e criar uma nova restrição
Uma das vantagens mais relevantes da paletização robotizada aparece quando existem várias linhas próximas. Em vez de instalar um sistema independente em cada fim de linha, pode ser possível organizar duas ou mais alimentações em torno da mesma célula e, assim, permitir que um único robot distribua os produtos pelas paletes correspondentes.
Esta arquitetura pode reduzir o número de equipamentos e aproveitar melhor o robot, mas obriga a estudar a simultaneidade dos fluxos. Se duas linhas pedirem a célula ao mesmo tempo, é necessário definir prioridades, capacidade de acumulação e o período durante o qual cada linha pode continuar a produzir enquanto o robot termina uma operação na outra. Também é importante perceber se uma linha consegue continuar quando a segunda está parada e, ainda, como se processa a mudança de palete sem bloquear a produção.
A vantagem de partilhar um robot só existe quando a lógica, a cadência e os buffers conseguem gerir os fluxos. Caso contrário, o equipamento que parecia concentrar eficientemente duas operações transforma-se na nova restrição da fábrica.
Nos projetos da Pack4, este tipo de análise surge, por exemplo, quando duas alimentações de caixas convergem numa célula comum, mas cada produto tem uma palete e um padrão próprios. A necessidade de colocar intercalares entre camadas acrescenta outra operação ao ciclo e pode alterar tanto a capacidade como o desenho da ferramenta.
O layout e a autonomia podem decidir antes da tecnologia
Há instalações em que a comparação entre robotizado e convencional fica praticamente resolvida quando se desenha o layout. Um sistema convencional pode exigir espaço para formar camadas, executar transferências e posicionar transportadores. Uma célula robotizada precisa do envelope de movimento do robot, das zonas de entrada, das posições de palete e das operações auxiliares.
Nenhuma tecnologia é automaticamente mais compacta em todos os casos. Um robot pode concentrar várias funções numa área relativamente reduzida, sobretudo quando serve diferentes posições em torno da base. Ainda assim, a área ocupada pelo braço diz pouco sobre o espaço total necessário.
É necessário prever onde ficam as paletes vazias, como chegam à posição de formação, por onde saem as paletes completas e se existe um magazine automático. Se forem usados intercalares, será preciso definir onde são armazenados, como são abastecidos e quem os manipula. Transportadores, sistemas de centragem, proteções e acessos para manutenção também precisam de espaço.
Uma instalação real pode incluir magazines para 10 ou 12 paletes, armazenamento de intercalares, vários transportadores de paletes e dispositivos de posicionamento, além do próprio sistema de manipulação. Também deve ser possível retirar produto ou uma palete em caso de avaria sem criar uma operação insegura ou uma paragem desnecessariamente longa.
Portanto, a autonomia pretendida deve ser definida antes da escolha do paletizador. Uma célula que exige intervenção manual a cada palete pode ser perfeitamente aceitável a baixa cadência. Em produção contínua, essa dependência pode tornar-se precisamente o problema que a automatização pretendia eliminar.
O investimento inicial não conta toda a história
Uma comparação económica pode enganar quando começa e termina no preço da máquina. Uma célula pode exigir robot ou paletizador, ferramenta, transportadores, sistemas de orientação, magazine de paletes, alimentação de intercalares, segurança, quadro elétrico, programação, integração com as linhas, instalação e comissionamento.
Depois da compra entram operação, manutenção, mudança de formato, assistência e eventuais alterações futuras. É nesse horizonte que a flexibilidade ganha ou perde valor. Uma solução robotizada mais cara pode justificar-se se evitar várias células independentes, servir diferentes linhas ou acompanhar novos SKUs durante anos. Se a fábrica produzir praticamente a mesma caixa, no mesmo padrão e a grande cadência durante toda a vida do equipamento, pagar por flexibilidade que não será utilizada não cria valor.
A comparação económica deve responder ao custo de paletizar aquele processo durante a vida prevista da solução. Isso inclui investimento, disponibilidade, mão de obra, mudanças, manutenção, ocupação de espaço e capacidade de adaptação, não apenas o valor do equipamento mais visível.
Um primeiro filtro para orientar a decisão
Como vimos até aqui, uma solução robotizada merece atenção quando existe elevada variedade de SKUs e padrões, mudanças frequentes, várias linhas potencialmente servidas pela mesma célula, necessidade de reprogramação futura ou manipulações que beneficiem de trajetórias flexíveis.
Por sua vez, uma solução convencional deve ser estudada seriamente quando o processo é muito estável, a variedade é reduzida e a prioridade dominante consiste em manter uma cadência elevada com um padrão repetitivo.
Entre os dois extremos existem pórticos, sistemas híbridos e paletizadores de camada com elementos robotizados, pelo que este filtro serve para orientar o estudo, não para fechar a escolha.
Antes de pedir uma proposta, é mais útil fornecer dados corretos do processo do que indicar antecipadamente uma marca ou um modelo de robot. A informação mínima deve incluir:
- Produtos e tipos de embalagem a manipular;
- Peso e dimensões de cada formato;
- Cadência por formato e por linha;
- Número de linhas que chegam à célula;
- Padrões de paletização pretendidos;
- Dimensões e tipos de palete;
- Altura máxima da palete final;
- Necessidade de intercalares;
- Frequência das mudanças de SKU;
- Autonomia pretendida para paletes e consumíveis;
- Layout e espaço disponível;
- Destino da palete depois de concluída.
A partir destes dados, começam as decisões de engenharia. Pode ser necessário um robot articulado, um sistema cartesiano, um paletizador de camada ou outra arquitetura. A ferramenta pode recolher uma unidade, um grupo ou uma camada completa, duas linhas podem partilhar uma célula ou permanecer independentes. Em alguns projetos, a principal limitação nem sequer está na operação de paletização, mas na forma como os produtos chegam ou como as paletes completas são retiradas.
Num projeto Pack4, a escolha entre paletização robotizada e convencional só acontece depois da análise de todos os elementos listados acima, porque o robot pode ser a peça mais evidente, mas a decisão de engenharia é a célula inteira.
Uma boa proposta será sempre aquela que demonstra por que razão determinada arquitetura é adequada ao processo. Por isso, se está a estudar a automatização da paletização, esta comparação deve ser feita antes de especificar a tecnologia.
- Publicado a
Última revisão a 06/10/2026
O Paletizador a solução certa para a sua empresa

Pode também interessar-lhe: